Python / Algorithmes / Temps réel
Détecteur de parapente
Détection de parapentes depuis des trajectoires GPS temps réel, par analyse géométrique de l’espace des vitesses.
Contexte & problème
Reconnaître un parapente parmi d’autres mobiles à partir de positions GPS temps réel.
Contraintes
Contraintes liées au matériel, aux interfaces existantes, à la fiabilité et à l’intégration dans un environnement réel.
Rôle
Conception et développement du détecteur : acquisition, analyse, décision et diffusion.
Approche & architecture
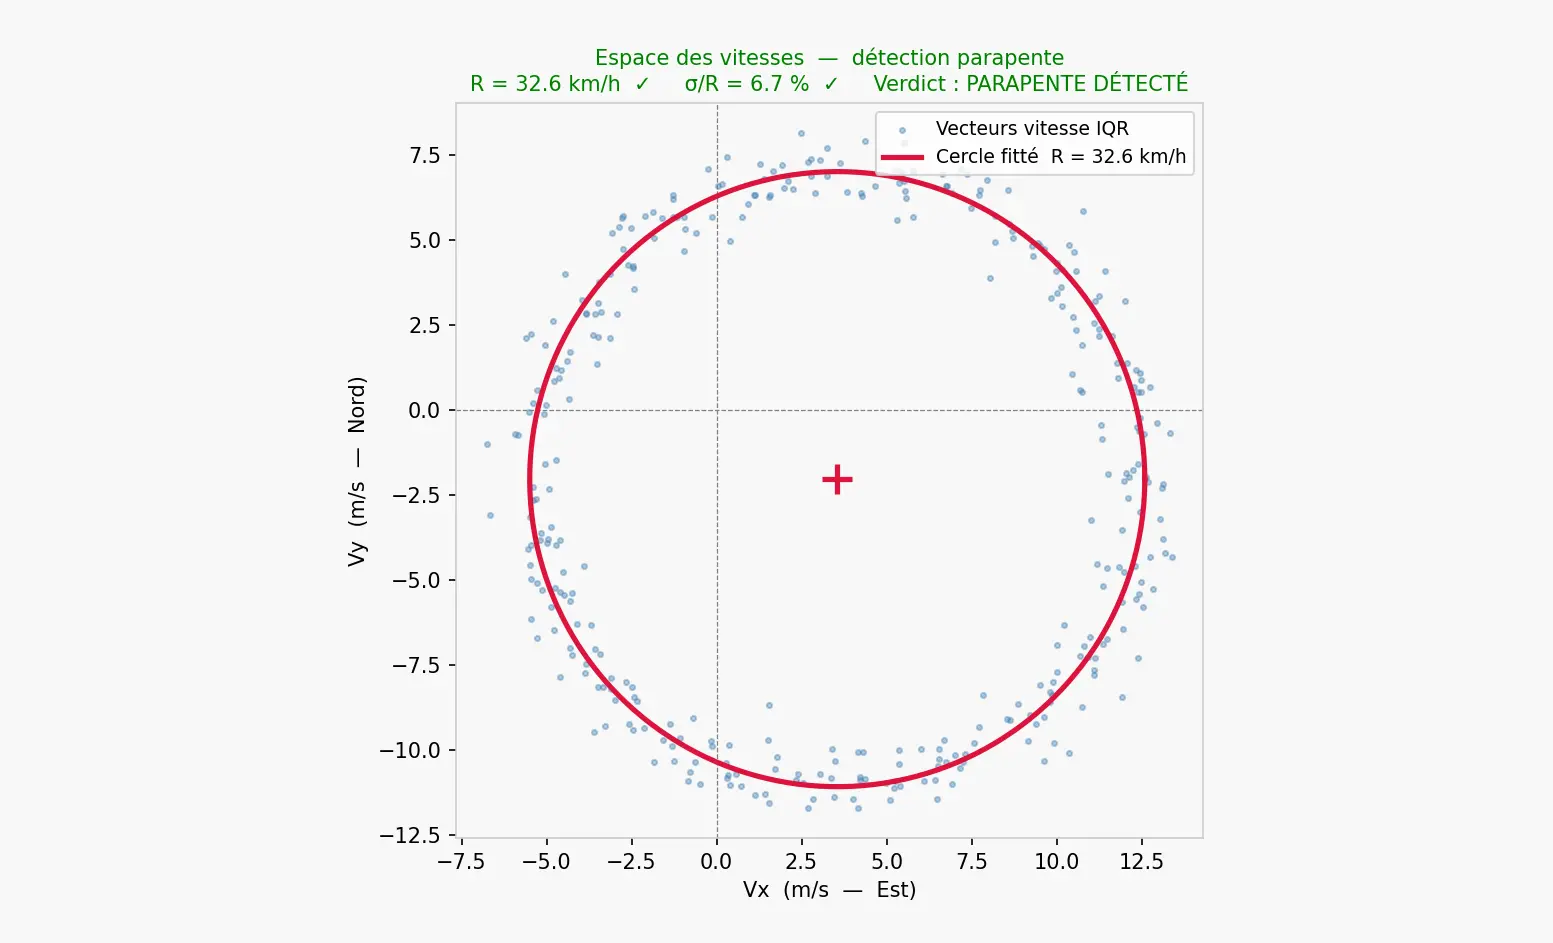
Analyse d’une fenêtre glissante de positions, calcul des vecteurs vitesse, ajustement d’un cercle dans l’espace des vitesses (méthode de Taubin), validation par critères de rayon, de régularité et de couverture angulaire.
Résultat
Un script qui détecte les parapentes et estime la vitesse du vent, testé sur des données réelles.
Limites / état
Réalisé — script fonctionnel